Enseñarán a robots cómo caminar con software
Prefieren aprendizaje empírico a modelaje manual
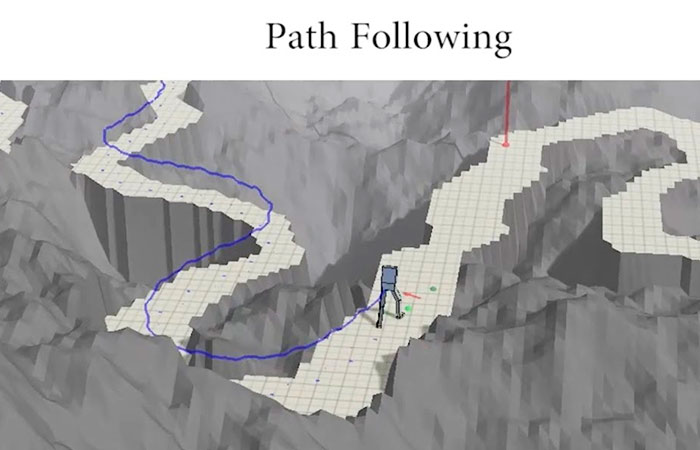
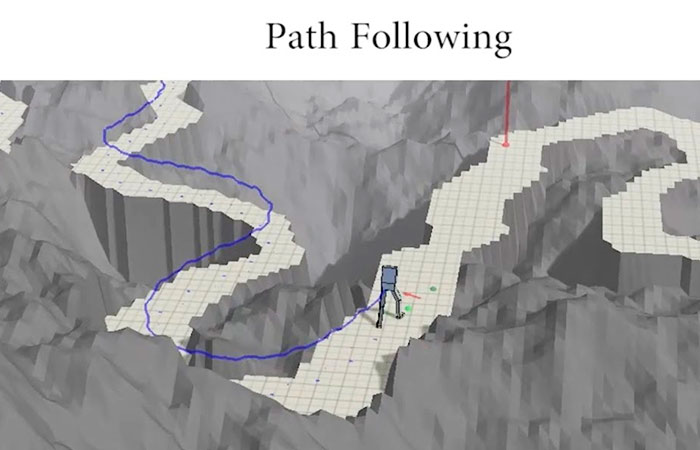
Michael van de Panne, profesor de Ciencias de la Computación en la Universidad de Colombia, presentó durante el evento SIGGRAPH 2017 su proyecto DeepLoco, con el cual propone enseñarle a robots cómo caminar con software. Con esta innovación, el experto en algoritmos de aprendizaje pretende que el proceso de la "caminata mecánica" se vuelva mucho más integral y orgánico.
De acuerdo a su presentación, su software permite poner a personajes animados (o representaciones digitales de robots físicos) en entornos donde repita una y otra vez la tarea de caminar por un sendero determinado. De esta forma, a través de prueba y error, las máquinas podrán aprender cómo moverse correctamente, sin la necesidad de programar estos comportamientos manualmente.
Automatización de Procesos


 Cuando el GLP-1 no basta: cómo entender el estancamiento del peso
 Realidad virtual en el aula: el reto no es comprarla, sino saber usarla
 Cómo reducir los riesgos de la parrilla sin renunciar al sabor
 Mayo Clinic prueba minihaces contra tumores resistentes al tratamiento